Një robot i MIT, i lëvizur nga një shtresë e vetme qelizash muskulare të gjallë, u lëviz nëpër një labirint të ujit, duke ndjekur një dritë që mbante një studiues. Është i ngadalshëm, shumë i vogël dhe ende larg përdorimit në oqeanin e hapur, por dizajni i tij i hollë mund të shërbejë si një model për makina notëse më të buta dhe më të lira.
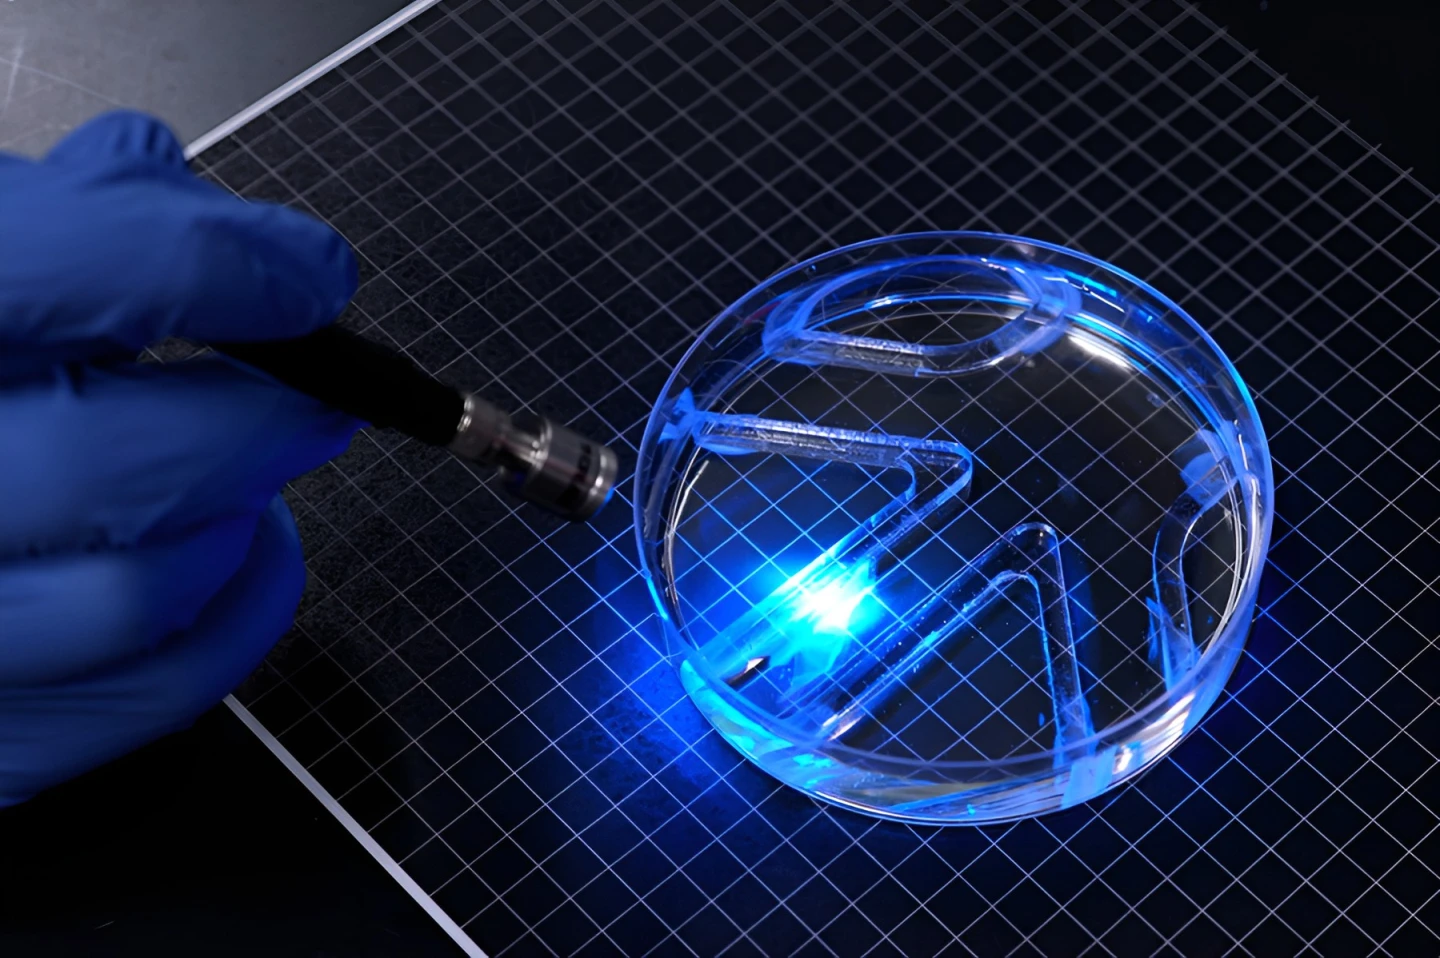
Roboti është rreth sa një copë gome pika, me qeliza muskulare të lidhura me një xhel fleksibël. Qelizat janë inxhinieruar gjenetikisht për të kontraktuar kur drita i prek. Kështu, nëse ndriçoni njërin nga dy aletat e tij, ai lëviz. Nderrimi i dritës midis tyre e bën robotin të kthehet, duke u lëvizur përpara pa nevojën për elektronikë të integruara, kështu që të gjithë drejtimi ndodh nga jashtë enës.
Aletat janë 15 mm të gjata, 7 mm të gjerë dhe 0.5 mm të trasha. “Për të u lëvizur në ujë, nevojitet shumë forcë, ndryshe nga ajri”, thotë Ritu Raman, profesoreshë asistente e inxhinierisë mekanike në MIT, autoretja e studimit. “Roboti është mjaft i fortë, duke u konsideruar madhësia e tij.”
Në dizajnin e mëparshëm të ekipit, xheli i butë i fibrinës tendonte të formonte rrudha, pasi qelizat muskulare e shtrëngonin. Kërkuesit kaluan në një xhel më të ngurtë, të bazuar në gjelatinë, dhe krijuan kanale katrore në sipërfaqen e tij. Këto kanale e stimuluan qelizat të rregulloheshin dhe të bashkoheshin në fibra që mund të tërhiqnin njëra-tjetrën më efektivisht.
Ekipi gjithashtu ushtroi muskulin, duke e stimuluar me dritë për 15 minuta në ditë, me dy impulsë në sekondë. Krahasuar me një grup kontrolli që nuk ishte stimuluar, kjo rutinë rriti katërfish lëvizjen e aletës. Muskuli vazhdoi të funksiononte edhe pa qenë i fiksuar për më shumë se 30 ditë.
Në shpejtësinë maksimale, roboti u lëvizte rreth katër herë gjatësinë e trupit në minutë. Në testin e raportuar, ai u lëviz dhe u kthye nëpër një labirint të thjeshtë në një enë Petri të madhe, ndërsa një kërkues e drejtonte me një dritë që mbante në dorë. Ky është një demonstrim i bukur i kontrollit, megjithëse roboti ende varet nga dikush që ndodhet jashtë enës për të drejtuar.
Robotët e notit të lëvizur nga muskul dhe kontrolluar me dritë nuk janë një risi. Robotët biohibridë të mëparshëm, makina që kombinojnë inde të gjallë me pjesë të inxhinieruara, kanë përdorur qeliza të gjallë për të u lëvizur dhe për të ndryshuar drejtimin. Kjo përfshin një robot të stuhish të lëvizur nga qeliza të zemrës së një topi, të ndjeshme ndaj dritës, në vitin 2016, dhe një robot peshku me qeliza të zemrës së njeriut që u lëvizte vetë në vitin 2022.
Këtë vit, kërkuesit kinezë prezantuan një robot të stuhish të lëvizur nga muskul i marrë nga një kripë dhe i drejtuar me dritë. Një dizajn tjetër, OstraBot, i lëvizur nga muskul skeletor i trajnuar, arriti 15.6 herë gjatësinë e trupit në minutë, rreth katër herë më shpejt se roboti i MIT. Kontributi i MIT është dizajni i hollë, me një shtresë. Kërkuesit e tij thonë se dizajni mund të kërkojë më pak qeliza sesa blloket e trasha të muskujve të përdorura në robotët e tjerë biohibridë. Ky dizajn më i hollë dhe më i vogël mund të jetë më i lirë për të ndërtuar dhe mund të lëvizë më eficient.
Sfida e radhës është të bëhet ky dizajn më funksional. Ekipi vë në dukje se kjo version përdor një linjë qelizash, fibra muskulare të orientuara në një drejtim dhe forma të thjeshta. Skema më komplekse mund të prodhojnë në të ardhmen lëvizje më të forta ose lloje të tjera të lëvizjeve.
“Aktualisht, robotët biohibridë nga grupi ynë dhe të tjerë janë të ndërtuar nga copa 3D të muskujve skeletorë të rritur në laborator, që kërkojnë miliona qeliza për të u fabrikuar”, thotë Raman. “Ne besojmë se robotët biohibridë të lëvizur nga muskul i gjallë mund të kryejnë një ditë detyra të delikata, si eksplorimi i mjediseve që janë shumë të brëndështa ose të papredhashme për pajisjet tradicionale, sepse indeja e gjallë është e butë, reagon ndaj mjedisit dhe mund të shërohet vetvetë.”
Burimi: MIT
Burimi: newatlas.com