Robotët – pra, mekanizmat autonomë që ndërvejnë me mjedisin ose e ndryshojnë atë – ekzistojnë në imazhin popullor si qenie të mëdha, të ngurta dhe metalike, si R2D2 ose TARS nga filmi “Interstellar”. Por fusha e robotikës së butë ofron një gamë të gjerë të pjesëve të robotëve, sensorëve dhe trupave, duke zgjeruar kuptimin tonë të formave që një robot mund të marrë dhe detyrat që ai mund të kryejë.
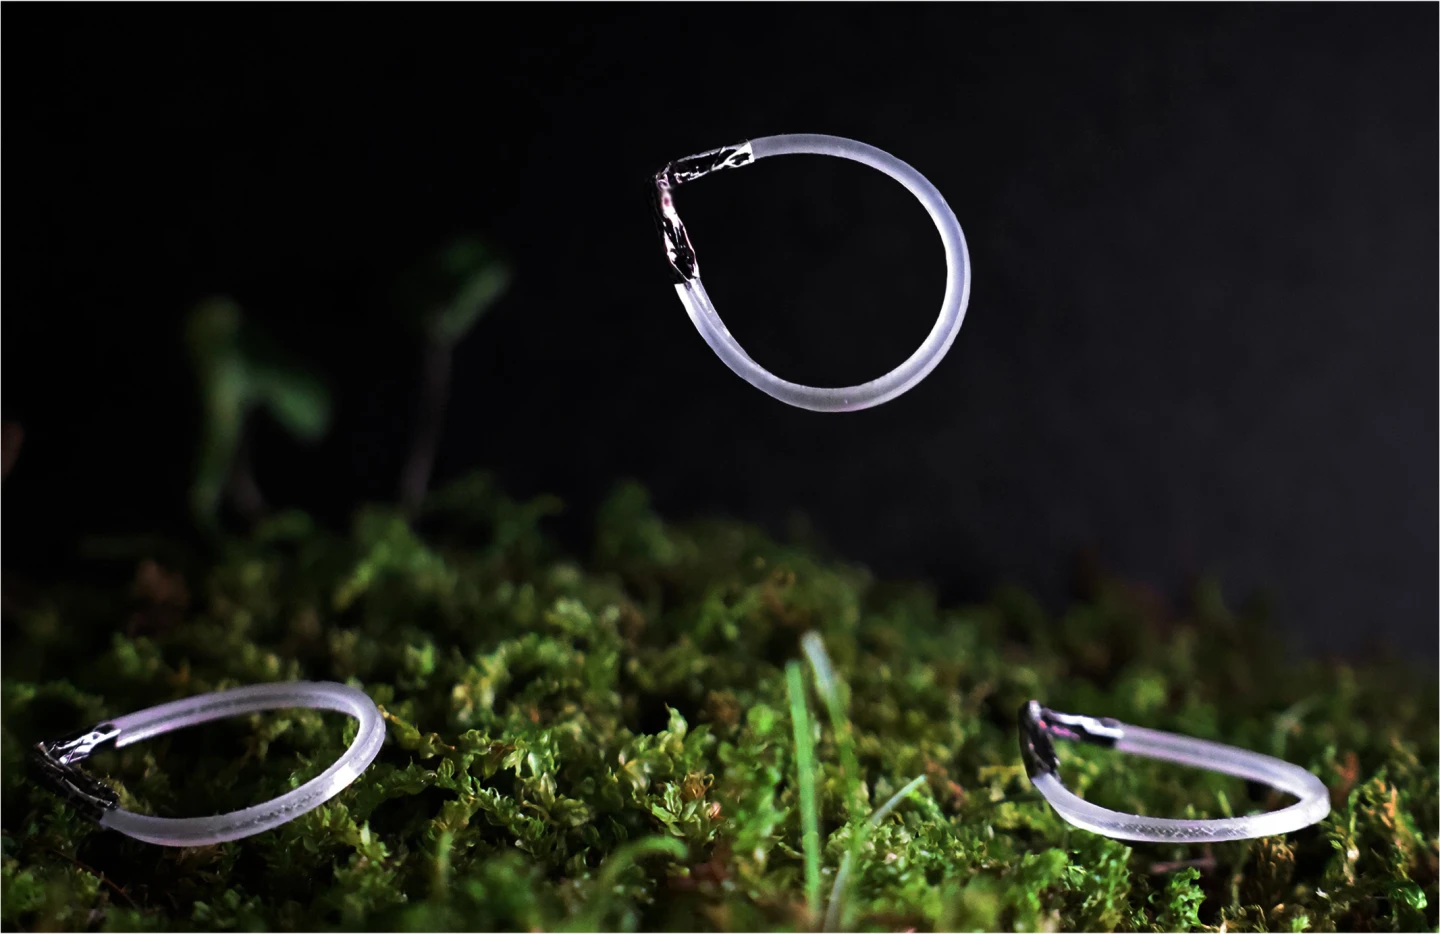
Paraqitet roboti me formën e një unaze të përthyer, pa elemente elektronike, që ngjan si një vath dhe vepron si një personazh në një lojë video, duke kërcyer përsëri dhe përsëri, i lëvizur nga drita infrarouge.
Në një artikull të publikuar së fundmi në “Proceedings of the National Academy of Sciences”, studentët e doktoraturës Caizhi Zhou dhe Haoze Sun, kandidatët e doktoraturës Haitao Qing dhe Yaoye Hong, së bashku me profesorin Jie Yin dhe kërkuesen post-doktorale Fangie Qi – të gjithë nga Universiteti i North Carolina – përshkruajnë “unazën kërcyese” të krijuar nga ata. Me fjalë të thjeshta, ai lëviz duke përdorur parimet që udhëheqin një aeroplani të vogël të bërë nga guma dhe dru balsa.
“Ne përdorim torsionin për të ruajtur energjinë elastike”, thotë Yin, profesor i inxhinierisë mekanike dhe ajrore. Duke lëshuar të gjithë energjinë e ruajtur njëkohësisht, roboti “nuk ka nevojë të rregullohet midis kërcimeve. Ai rregullohet vetë”.
I përbërë kryesisht nga një shnosh i elastomerit kristalor, roboti me formën e unazës së përthyer përfshin një ndalues të vogël, me formën e një “V”, të bërë nga alumini, që lidh dy fundet e shnoshit. Drita infrarouge shkakton kontrakcionin e shnoshit, duke e bërë atë të twistojë dhe të ngushtohet, pa u rrotulluar ose çrrënuar, fal ndaluesit në formë “V”. Kur shnoshi arrin nivelin maksimal të energjisë së ruajtur, ndaluesi i aluminit bie poshtë, godet tokën dhe lëviz robotin përpara ose lart. Ndërsa lëviz, shnoshi kthehet në formën e tij origjinale, gati për të ushqyer kërcimin e tij të radhës, për aq kohë që drita infrarouge vazhdon të shkëlqejë.
Sipas Fangjie Qi, authores së parë, ekipi i Universitetit të North Carolina mundi “të kontrollojë mënyrën e lëvizjes së robotit duke bërë ndryshime të vogla në dizajm. Nëse “V” në njërin nga fundet e formës së pikës së lotës është shumë i gjerë – një kënd prej 120 gradash – roboti thjesht përparon. Nëse zvogëtoni këndin në 90 gradë, ai kërcen përpara. Dhe nëse zvogëtoni më tej këndin në 50 gradë, roboti kërcen vertikalisht. Me fjalë të tjera, një parametër gjeometrik i vetëm përcakton nëse ai përparon, kërcen përpara [tre gjatësi trupi] ose kërcen lart” 80 gjatësi trupi.
Ekipi zbuloi se për të bërë robotët të kërcenin më larg, mjaftonte të shtonte një peshë të vogël në anën e unazës, anasjelltas nga ndaluesi në formë “V”, e cila, siç thotë Qi, “ndryshon qendrën e gravitetit të robotit dhe çon në një lëvizje më të fuqishme dhe të stabilizuar përpara, ashtu si një notë që përpara se të hidhet nga platforma”.
Derisa tani, kërcimet përsëritëse në robotët autonomë të butë kanë qenë një kërkesë e vështirë, kryesisht sepse një veprim i tillë kërkon, siç përshkruhet në artikullin e publikuar në PNAS, “rregullim të jashtëm, kontroll të kompleks dhe stimulim spácio-temporal”. Por, sepse unaza kërcyese e Universitetit të North Carolina përdor twistimin termofoton e infrarouge në formën e saj të pikës së lotës, ajo mund të kërcenjë, të aterojë, të rregullohet dhe të kërcenjë përsëri vazhdimisht, duke u adaptuar në terren të ndryshëm, mjedise të lëngëta dhe pengesa – dhe të gjitha këto autonomisht.
Ndërsa dizajnerët nuk kanë një përdorim aktual për robotët e tyre që kërcenin, sasia e madhe e zhvillimit të robotikës për eksplorimin tokësor dhe ekstraterrestër sugjeron se kërcyentë me foton janë një zgjidhje që do të gjendë përfundimisht zgjidhje për një problem. Më pas, askush nuk e dinte se goma do të kishte një përdorim kaq të gjerë në automjetet që pa dyshim ndryshuan botën. Nëse kombinohen me një gamë të ulët të sensorëve të vegjël, me masë të ulët, këto robotë mund të mbledhin autonomisht të dhëna të dobishme në distanca të mëdha dhe madje edhe në zona të aksesueshme.
“Nuk ka aplikacione të menjëhershme për këtë punë”, thotë Yin, “por është një progres i thellë që meriton të eksplorohet për përdorim të mundshëm në navigimin mjedisor, robotikën e grupit dhe navigimin në terren të paplanuar”.
Burimi: Universiteti i North Carolina
Burimi: newatlas.com