Biomimetika përfshin marrjen e ideve nga natyra për të zgjidhur probleme inxhinierike. Një nga ekipet e kërkimit në Shkollën e Inxhinierisë Tandon të Universitetit të Nju Jorkut specializohet në këtë fushë. Ne së fundmi kemi shkruar për robotin e tyre të frymëzuar nga peshqit, kështu që eksplorimi i trupave ujërorë duket se është i mbuluar.
Eksplorimi ose inspekimi i një vijore bregdetare, megjithatë, është një gjë krejtësisht e ndryshme.
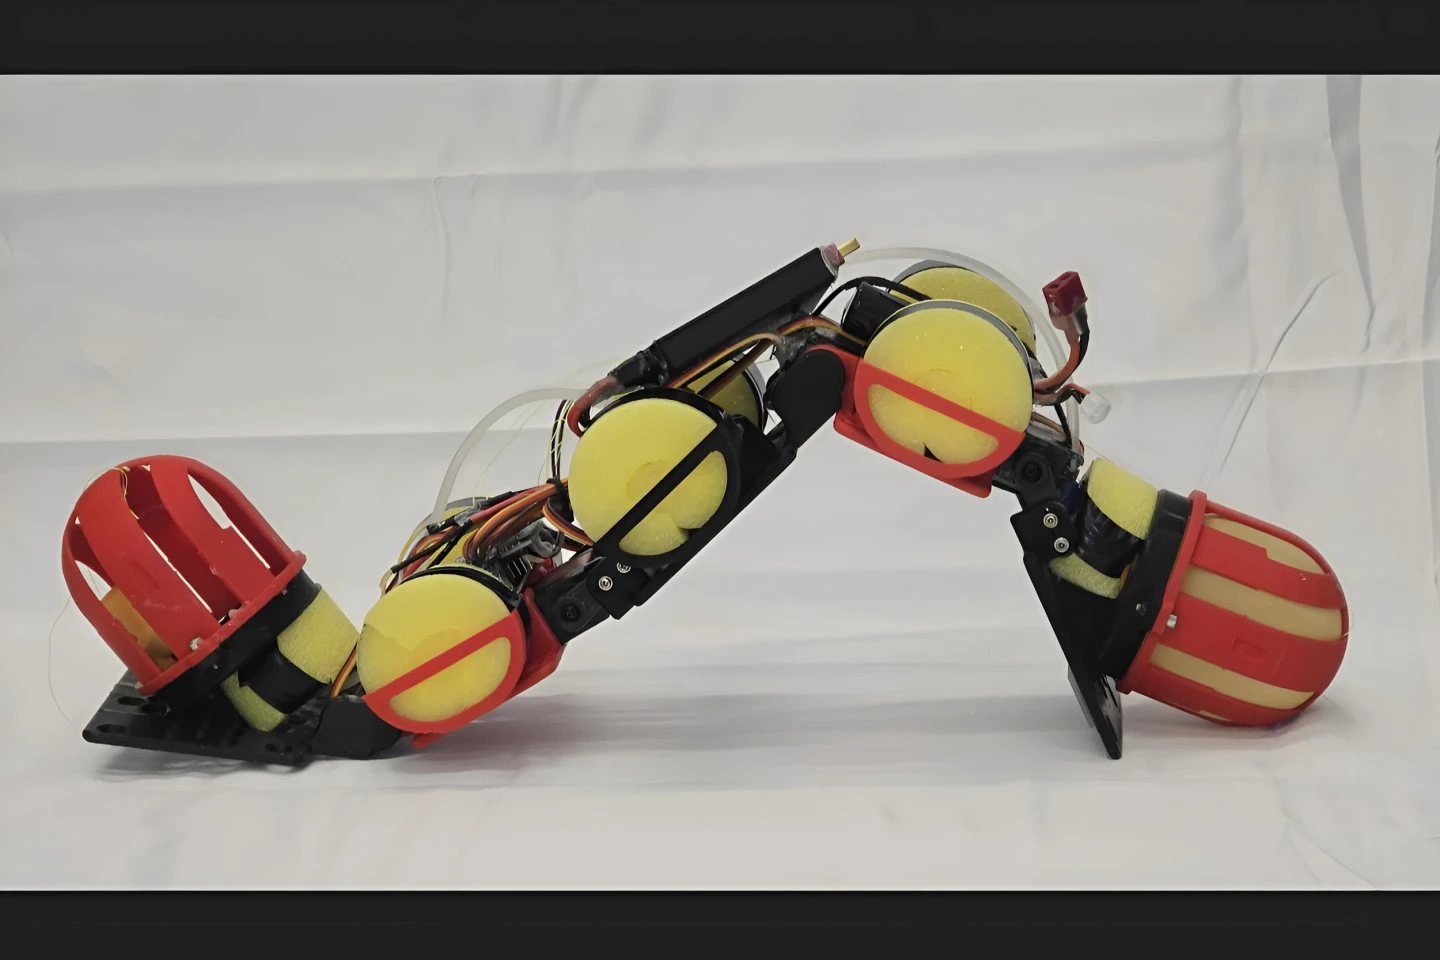
Ai përfshin përballjen me një terren shumë të ndryshëm: kalimin mbi gurë, ngjitjen nëpër pjerrësira, rrëshqitjen në ujë dhe kthimin në tokë. Ky është një detyrë mjaft komplekse, të paktën për robotët ekzistues. Prandaj, ajo që na nevojitet është një robot që ngjan me një gjarpër – ose një krimb. Pikërisht kjo është ajo që hulumtuesit e NYU Tandon kanë krijuar: WorMa. Emri WorMa është një kombinim i fjalëve “krimb” dhe “masë”, dhe roboti përballoj sfidën e tij me një mekanizëm mjaft inteligjent.
Pajisja duket si një krimb i madh, me pesë segmente të lidhura dhe katër nyje. Ai mat 50 cm gjatësi dhe peshon pak më shumë se 1 kilogram. Ajo që është interesante është se afro një e treta e peshës së tij ndodhet në dy qepalla prej lateksi – një në kokë dhe një në bisht. Një pompë në pjesën qendrore lëviz ato 300 gramë uji midis kokës dhe bishtit, duke zhvendosur qendrën e gravitetit të robotit, në varësi të vendit ku duhet të shkojë.
Këtu është se si funksionon ai.
Kur WorMa duhet të ngjitet në një sipërfaqe të përfshirë, uji zhvendoset drejt kokës. Kjo peshë shtesë ushtron më shumë forcë në pjesën e përparme të robotit, duke i dhënë atij një mbërthim më të mirë dhe një kontakt më të madh me sipërfaqen. Si rezultat, roboti mund të ngjitet në pjerrësira deri në 19.5 gradë.
Në ujë, strategjia ndryshon. Masa e ujit lëvizet në bisht, duke zhvendosur peshën e robotit dhe duke e ndihmuar atë të notojë rreth 26% më shpejt sesa mund të bënte ndryshe.
Dhe kur duhet të dalë nga uji dhe të kthehet në breg, uji lëvizet përsëri drejt kokës, duke i dhënë pjesës së përparme të robotit mjaft traksion për të tërhequr veten në një sipërfaqe të përfshirë.
Por edhe kjo nuk ishte pjesa më e vështirë.
Siç ndodh me shumicën e llojeve të robotëve, shkallët ishin një nga problemet më të mëdha për WorMa. Hulumtuesit e aplikuan të njëjtën parim edhe këtu, por pjesa e vështirë është se pesha duhet të zhvendoset vazhdimisht ndërsa roboti ngjitet.
Fillimisht, uji shkon përpara për të ofruar mjaft traksion. Më pas, pesha zhvendoset prapa, duke e bërë më të lehtë ngritjen e kokës dhe shtyrjen e saj përpara. Njëherë që kokë dhe nyja “e qafës” janë të vendosura në buzën e shkallës, uji zhvendoset përsëri në kokë, kështu që roboti mund të tërheqë bishtin përpara, dhe cikli përsëritet. Me këtë teknikë, WorMa arriti të ngjitej në shkallë deri në 15 cm lartësi.
Megjithatë, ka ende shumë hapësirë për përmirësim në WorMa.
Ekipi i kërkimit po punon tashmë për të bërë pompën më të shpejtë, por sfida më e madhe është të bëhet roboti më i pavarur. Aktualisht, WorMa nuk ka sensorë për të zbuluar llojin e terrenit me të cilin përballohet, kështu që zhvendosja e peshës kontrollohet nga jashtë. Në të ardhmen, nëse roboti me formën e krimbit merr sensorë dhe aftësinë për të njohur mjedisin e tij në ndryshim, ai mund të shpërndajë peshën e tij vetë dhe, në fund, të lëvizë pothuajse plotësisht vetëm.
Një artikull mbi WorMa u botua së fundmi në revistën “Advanced Robotics Research”.
Burimi: Universiteti i Nju Jorkut
Burimi: newatlas.com