Kujtojnë lojën e fëmijëve me “lapsat që kërcojnë”, ku ata kalonin dy lapsa në një shiraz të vogël goma, i rrotullonin përsëri dhe më pas i lironin për të parë lapsat të “kërcenin” ndërsa shirazi çlironte? Rezulton se ata po zbulonin një lloj robotike të futur në të ardhme, pasi shkencëtarët tani po aplikojnë një parim të ngjashëm për të lejuar lëvizjen te robotët.
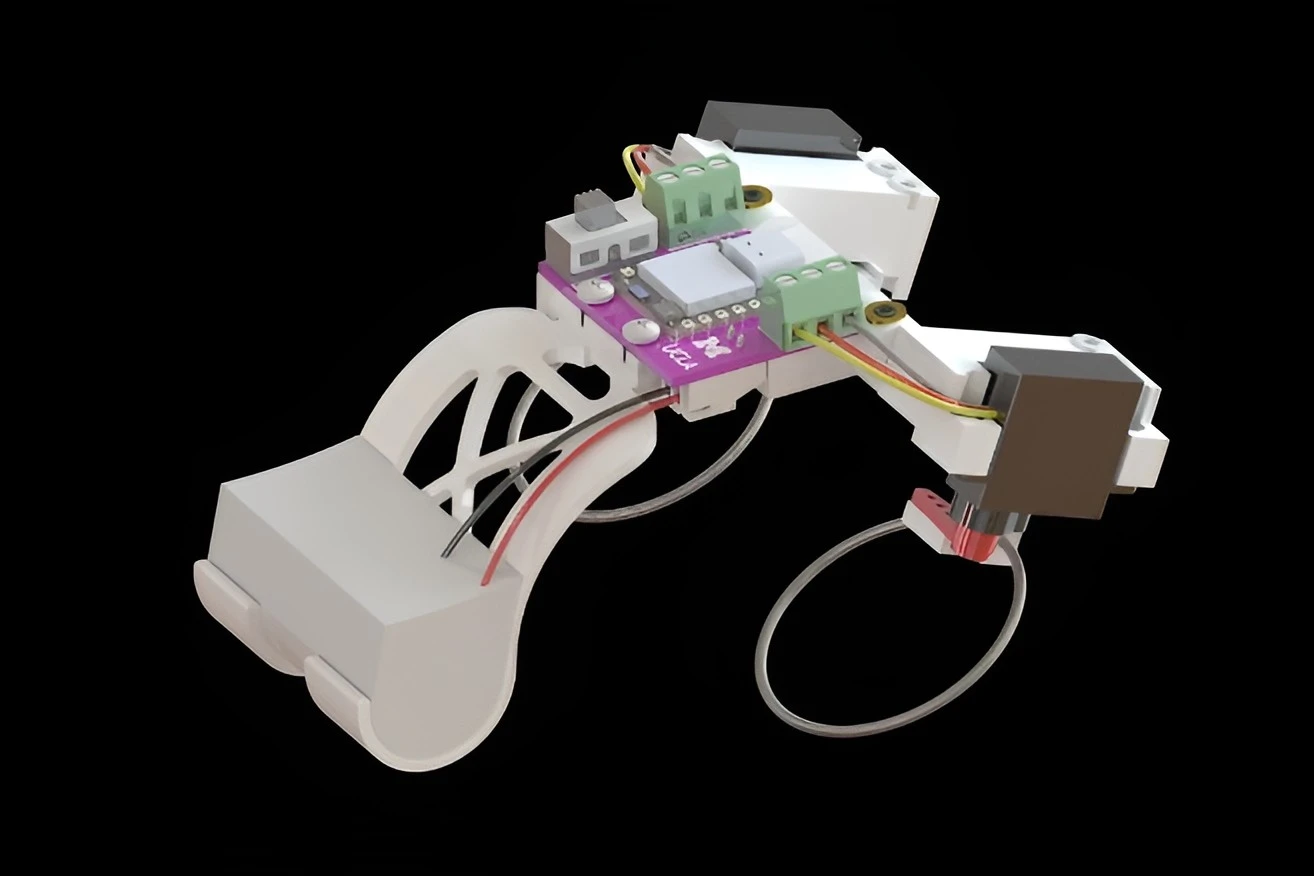
Kërkuesit nga Shkolla e Inxhinierisë “Samueli” e UCLA dhe Universiteti i Michiganit kanë ndërtuar një robot që ngjan me një kripë dhe që lëviz duke përdorur shpate fleksibël që ndryshojnë përsëri formën. Motorë të vegjël ngarkojnë këto shpate me energji, e cila më pas lirohet në shpërthime të shpejta për të lëvizur robotin. Robotin mund të kërcenë mbi bar, rërë, të ngjisë në shkallë të vogla dhe, me anë të krahëve, madje edhe të notojë.
Për robotët e vegjël, lëvizja mund të jetë shumë e vështirë.
Bar, terren i pasigurtsuar, pellgje të vogla dhe objekte të ndryshme mund të bëhen pengesa të mëdha kur makina është pothuajse po aq e lartë sa ato. Kërcimi është një opsion i thjeshtë dhe efektiv për të përshkuar pengesat; megjithatë, kjo kërkon një shtyrje të fortë që duhet të aplikohet shumë shpejt, dhe prodhimi i kësaj shtyrjeje me motorët e vegjël që zakonisht ushqyjnë robotët e vegjël është pothuajse e pamundur. Këto motorë zakonisht ofrojnë energji kinetike të qëndrueshme dhe të vazhdueshme, dhe jo shpërthime energjie.
Tani, inxhinierët përdorin tashmë molla për të zgjidhur këtë problem: një motor ngarkon gradualisht molën, duke ruajtur energjinë kinetike të motorit si energji potenciale që më pas mund të lirohet shpejt për të lëvizur robotin. Shpate fleksibël dhe sipërfaqe që ndryshojnë formën janë përdorur gjithashtu për të krijuar lëvizje. Megjithatë, kontrollimi i këtij sjelljeje në një strukturë tridimensionale mund të jetë i vështirë, pasi ajo mund të kërcenë me forcë ose të deformohet gradualisht, duke prodhuar një shtyrje të vogël, e nevojshme për një kërcim.
Ekipi i UCLA-Michiganit synoi të zbulonte pikërisht se çfarë e bën dallimin, në mënyrë që të arrinte dhe të riprodhonte rezultatin e dëshiruar çdo herë. Kërkuesit fillimisht përdorën modele kompjuterike për të parashikuar se si shpatet elastike reagonin ndaj kombinimeve të ndryshme të thyerjes dhe rrotullimit. Më pas, ata përdorën një krah robotik për të deformuar shpate fizike dhe për të testuar këto parashikime. Kjo u lejon të krijonin një hartë të kushteve që prodhojnë një kërcim të shpejtë dhe të përdornin këto zbulime për të projektuar anët e robotit.
Për të ndërtuar anët, ekipi i kthye shpate të drejta Nitinol në forma spirale, ngjashëm me pjesë të një molle. Ata e fiksuan njërin fund në një mbajtës, ndërsa tjetri ishte i lidhur me një motor servo të vogël. Ndërsa motori rrotullohet, shpata deformohet dhe ruaj energji elastike. Më vonë, ajo arrin një pikë ku forma e saj aktuale bëhet e instabilë dhe papritur kalon në një konfigurim tjetër.
Ky lëvizje e shpejtë ushtron presion mbi tokë, duke dërguar robotin lart dhe përpara. Më pas, motori kthehet për të rikthyer anën, dhe pjesa më e madhe e këtij rikthimi ndodh ndërsa robotin është në ajër. Kur robotin landon, ai mund të përgatitet për një kërcim të dytë. Një shpjegim i thjeshtë i fizikës themelore, relativisht të kuptueshme, është si vijon: një motor relativisht i vogël ofron energji kinetike të qëndrueshme për një periudhë. Kjo rrjedhë energjie nuk është e mjaftueshme për të krijuar një shpërthim të shpejtë lëvizjeje; megjithatë, nëse ruani mjaft prej saj dhe e lironi të gjithën njëkohësisht, merrni shpërthimin e energjisë të nevojshëm për të lëvizur robotin.
Një aspekt i rëndësishëm i këtij pune ishte balancimi i forcës së kërcimit me kohën e rikthimit. Disa konfiguracione lironin më shumë energji, por kërkonin rrotacione më të mëdha të motorit midis kërcimeve. Ekipi arriti në një dizajn që lejonte një shtyrje të fortë dhe një rikthim të mjaftueshëm të shpejtë për kërcime të përsëritura.
Për të testuar aftësinë e sistemit për të lëvizur të gjithë makinën, kërkuesit ndërtuan një robot 11 cm të gjatë (4,3 inç) dhe 98,2 g (3,5 oz) me dy anë të pasme që kërcenin. Siç detajohet në studimin e tyre të publikuar në “Science Advances”, ata e krahasuan atë me një version të pajisur me këmbë të ngurta prej druri, pëlhure, akriliku dhe lëkure, mbi bar dhe rërë. Të dy robotët kishin motorë me fuqi të barabartë, njëri duke ofruar lëvizje të qëndrueshme dhe të vazhdueshme në këmbët e ngurta dhe tjetri duke ruajtur energji ndërprerë dhe duke e lëshuar nëpër kërcime.
Roboti që kërcente lëvizte më shpejt në çdo sipërfaqe, duke arritur 3,21 gjatësi trupi në sekondë mbi dru. Në të gjashtë sipërfaqet, ai mesatarisht arriti 2,46 gjatësi trupi në sekondë, krahasuar me 0,79 për versionin me këmbë të ngurta. Dallimi ishte veçanërisht i dukshëm mbi pëlhure dhe bar, ku roboti me këmbë të ngurta pothuajse ndaloi.
Prototipi gjithashtu ngriti shkallë të vogla dhe kryeu kërcime të përsëritura prapa. I pajisur me krahë fleksibël të hollë, ai notoi me rreth gjysmë të gjatësisë së trupit në sekondë dhe mund të drejtohej rreth pengesave, duke përfshirë edhe gjatë testeve me turbulenca të erës. Lëvizja e dy anëve me ritme të ndryshme i lejonte të drejtohej. Në tokë, kërkuesit e drejtuan nga pas në një kuti rënde dhe përdorën sensorë dritë për të demonstruar drejtimin autonom drejt një burimi dritë.
Pra, në cilat skenare praktike është i dobishëm një robot që kërcen? Për një fillim, robotët e vegjël që mund të kërcenin mbi mbeturina dhe të notonin përmes ujit duke përdorur të njëjtat anë janë të dobishëm në inspeksione dhe operacione kërkim-shpresë në vende me shumë mbeturina. Në vend që të ngecë ose të përpiqet të gjejë një mënyrë për të përshkuar një pengesë, roboti thjesht mund të kërcenë mbi të dhe të vazhdojë.
Përveç navigimit, mekanizmi ofron gjithashtu inxhinierëve një mënyrë për të krijuar lëvizje të fuqishme pa instaluar një motor më të madh. “Oportuniteti më i gjerë është të lejojmë që mekanika e robotit të bëjë pjesë të punës që do të kërkonte në të vërtetë motorë më të mëdhenj ose një kontroll më të ndërlikuar”, thotë Huang. Kjo mund të jetë e dobishme, për shembull, në një gripe robotik që mbyllet shpejt.
Për momentin, roboti mbetet një prototip kërkimor me demonstrime të thjeshta të navigimit. Gjithashtu, ekipi e mat vetëm avantazhin e shpejtësisë kundrejt versionit të tij me këmbë të ngurta. Për të provuar vlerën e tij, roboti duhet të mposhtë robotët e tjerë që kërcenin me molle. Kërkuesit besojnë se rregullat e dizajnit mund të mbështesin në të vërtetë robotë vetëm pak milimetra të gjerë, pasi sjellja e kërcimit varet nga gjeometria e shpatës.
Burimi: UCLA
Burimi: newatlas.com