Kur bëhet fjalë për projektimin e robotëve modernë, studiues të ndryshëm po përpiqen të zgjidhin pothuajse të njëjtin problem: si të krijojnë robotë që mund të arrijnë në vende të vështira për t’u aksesuar nga njerëzit. Ata kanë krijuar robotë që mund të notojnë nën ujë, të zvarriten nëpër rrënoja dhe të ulen në degët e pemëve si zogjtë.
Megjithatë, çdo lloj roboti ekzistues ka kufizimet e veta. Robotët me rrota dhe këmbë e kanë të vështirë të lëvizin në terrene të pabarabarta dhe mund të ndalen nga diçka aq e thjeshtë sa një palë shkallë. Dronët fluturues nuk e kanë problem terrenin, por nuk mund të mbajnë shumë peshë. Qartazi, ka hapësirë për diçka që ndërthur përparësitë e të dyjave.
Dhe pikërisht këtë synon të bëjë Hopcopter. Ai u zhvillua nga studiues të Universitetit të Qytetit të Hong Kongut dhe Universitetit të Shkencës dhe Teknologjisë së Hong Kongut. Në thelb, ai është një dron kuadrokopter me një këmbë të vetme me sustë, mbi të cilën mund të kërcejë, siç mund ta merrni me mend nga emri i robotit.
Ideja u frymëzua nga zogjtë, të cilët shpesh kërcejnë nga një vend në tjetrin në vend që të fluturojnë vazhdimisht, duke kursyer kështu shumë energji. Në mënyrë të ngjashme, Hopcopter mund të kërcejë nga një pikë në tjetrën pa shpenzuar baterinë, por gjithashtu mund të qëndrojë vazhdimisht në ajër si një dron i zakonshëm kur nuk ka një vend të përshtatshëm për t’u ulur. Duke ndërruar mënyrat midis fluturimit dhe kërcimit, roboti mund të arrijë në vende që përndryshe do të ishin të aksesueshme vetëm përmes hedhjes nga ajri.
Gjatë kërcimit, roboti hyn në një gjendje rënieje të lirë dhe më pas, ndërsa ngrihet lart, katër rotorët e tij aktivizohen për një kohë shumë të shkurtër. Sipas krijuesve, kjo i lejon Hopcopter-it të përshkojë distanca mjaft të gjata duke përdorur vetëm një të dhjetën e energjisë së një droni me të njëjtën madhësi.
Ky është në fakt versioni i dytë i Hopcopter. Prototipi origjinal, i prezantuar dy vjet më parë, mund të ulej me sukses mbi këmbën e tij të vetme në sipërfaqe të sheshta si betoni ose zhavorri i imët dhe të shtyhej për të arritur në pikën tjetër. Por sapo terreni bëhej më pak i parashikueshëm, ai haste vështirësi: fundosej në rërë, rrëshqiste në akull dhe shpesh binte kur përpiqej të ulej në sipërfaqe të pjerrëta.
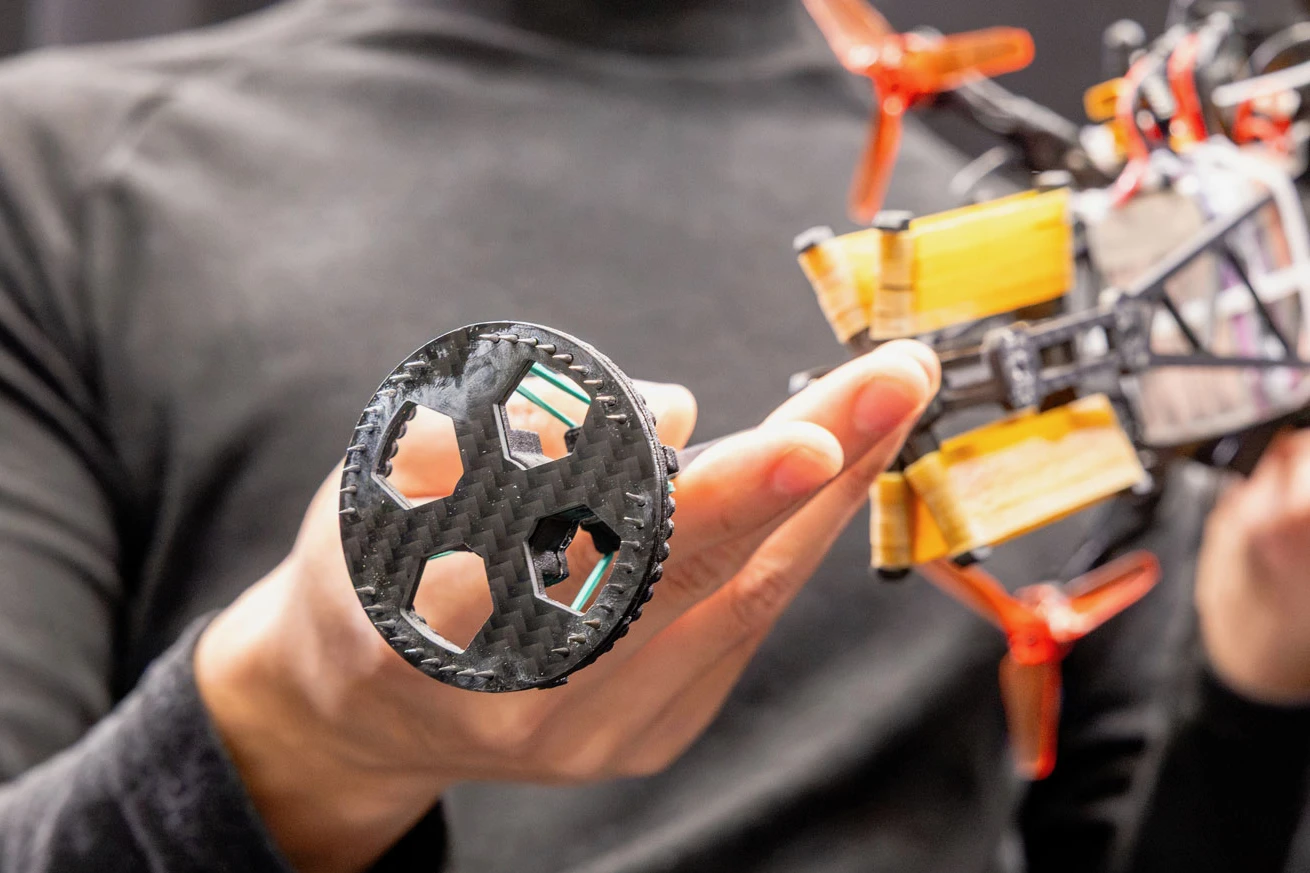
Për t’i kapërcyer këto kufizime, partnerët kërkimorë në Universitetin e Torontos krijuan një jastëk fleksibël për këmbën, i cili e ndihmon robotin të ulet në lloje të ndryshme terreni. Dizajni i tij inteligjent ka disa veçori të dobishme për të përballuar të gjitha sfidat e mundshme.
Së pari, ai ka një sipërfaqe më të gjerë, e cila ndihmon në shpërndarjen e peshës së robotit në mënyrë më të barabartë dhe parandalon fundosjen e tij në tokë të butë ose rërë. Ai gjithashtu përmban tre shirita gome që sigurojnë tension të mjaftueshëm për ta kthyer këmbën në pozicion pas uljes, duke e ndihmuar robotin të rimarrë ekuilibrin.
Së fundi, pjesa e poshtme e jastëkut të këmbës është e mbuluar me thumba të shkurtër që e ndihmojnë atë të kapet në sipërfaqe të rrëshqitshme.
Këto ndryshime bënë një diferencë mjaft të konsiderueshme. Mbështetësja e re e këmbës uli variacionin e performancës në terrene të ndryshme me 84%. Thënë thjesht, roboti tani mund të ulet shumë më qëndrueshëm kur lëviz midis sipërfaqeve komplekse si akulli, rëra dhe shkëmbinjtë.
Disa nga krijuesit e Hopcopter aktualisht po punojnë për komercializimin e kësaj teknologjie. Versioni i prodhimit nuk është ende i disponueshëm për shitje, por mund të gjeni më shumë informacion dhe detaje teknike në faqen e internetit të kompanisë. Ata gjithashtu planifikojnë të zhvillojnë një version të Hopcopter me module të integruara të inteligjencës artificiale për të përmirësuar shmangien e pengesave.
Në të ardhmen, ekipi kërkimor shpreson t’i përdorë aftësitë e Hopcopter për operacione kërkim-shpëtimi, inspektime të vendeve të largëta të minierave dhe ndoshta edhe për eksplorimin e planetëve të tjerë.
Një punim mbi këtë studim u botua së fundmi në revistën Advanced Intelligent Systems.
Burimi: Universiteti i Torontos
Burimi: newatlas.com