Natyra është padiskutueshëm inxhinieri më i mençur. Shkencëtarët kanë marrë ide nga armadilot, elefantët dhe zogjtë për të ndërtuar robotë të aftë të kryejnë detyra që makineritë tradicionale të prodhuara nga njeriut kanë vështirësi të kryejnë. Tani, kërkuesit në Shkollën e Inxhinierisë Tandon të Universitetit të Nju Jorkut janë kthyer nga peshqit.
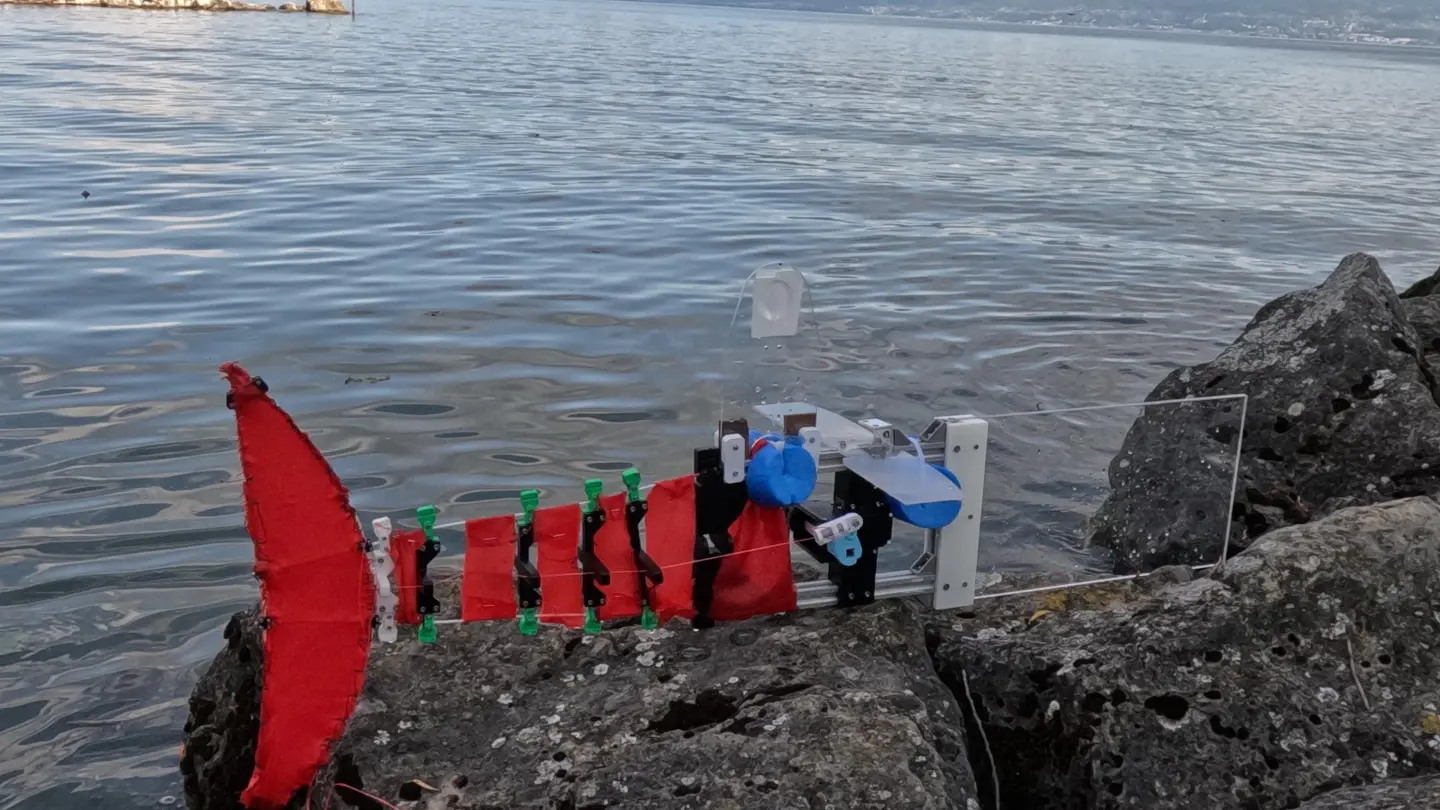
Ata kanë ndërtuar një pajisje robotike të quajtur ScaFi që duket dhe lëviz si një peshk, por ky dizajn nuk është vetëm për të pasur një pamje tërheqëse.
Robotët nënujorë përdoren gjerësisht për të eksploruar masat ujore, për të hartuar themet e detit, për të monitoruar degëzimet e koraleve, për të matur cilësinë e ujit dhe për të studiuar kafshët ujore. Tradicionalisht, shumë nga këto pajisje kanë përdorur helice, të cilat shkaktojnë disa probleme. Gjatat rrotulluese ngulen në bimësi, ngrisin sedimentin dhe thjesht i trembin peshqit që kërkuesit po përpiqen të vëzhgojnë.
ScaFi ndjek një qasje të ndryshme.
Në vend që të lëvizte përpara duke shtyrë me një helice, ai lëviz duke e lakuar trupin e tij – ashtu si një peshk i vërtetë. Të gjitha elektronikët dhe motori janë të vendosur në pjesën e përparme të robotit. Repa e tij fleksibël është e bërë nga shpate fibra dhe pëlhura. Një motor i vetëm tërheq dy tendona që kalojnë pranë fundit të repës.
Ndërsa motori tërheq tendonat, repa lendohet në formë “S”, duke krijuar një lëvizje nga një anë në tjetrën që lëviz të gjithë pajisjen përpara. Ne kemi parë funksionalitet të ngjashëm në pajisje si Tunabot dhe BIOSwimmer.
Por kjo nuk është asgjëkund veçoria më inovative: roboti gjithashtu mund të zgjerohet ose të zvogëlohet lehtësisht në madhësi pa pasur nevojë të rikonstruktuar plotësisht nga zero.
Pse është e rëndësishme kjo? Masat ujore që kërkuesit duhet të eksplorojnë janë të gjitha të ndryshme në madhësi dhe thellësi. Siç mund të imagjinoni, një robot i krijuar për një kanion të vogël nuk do të ishte shumë efektiv në një liqen të thellë. Madhësimi ose zvogëlimi i një roboti nënujor zakonisht do të nënkonte riprojektimin e të gjithë pajisjes nga zero. Por duhet të ketë një mënyrë më efikase për ta bërë këtë, dhe kjo është ajo që ScaFi është krijuar për të adresuar.
E zgjuara është se baza e ScaFi – motori dhe mekanizmi i tendove të kryqëzuara – mbetet e njëjtë, pavarësisht nga madhësia e robotit. E vetmja gjë që duhet të ndryshohet është diametri i shpatave që formojnë repën. Thjesht, në vend që të rikonstruktuhej i gjithë roboti, inxhinierët mund të lidhin pjesën kryesore me një repë të ndryshme madhësie dhe gjatësie.
Ekipi ndërtoi tre versione të ScaFi – 0.6, 1.1 dhe 2.9 metra të gjatë (1.2, 3.6 dhe 9.5 metra). Më pas ata çuan prototipet në ujë të vërtetë: roboti më i vogël notoi në kanale me thellësi 15 deri në 30 cm (5.9 deri në 11.8 inç), roboti me madhësi mesatare u testua në një rrënjë zvicerane dhe roboti më i madh e eksploroi Liqerin e Gjenevës.
Eksperimentet ishin mjaft të suksesshme, por ato gjithashtu ngritën pyetje të reja, duke treguar se madhësia ndikonte në mënyrën që robotët lëviznin. Të vegjhtë ishin më të lëvizshëm dhe modelet e tyre të notit ishin më afër atyre të peshqve të vërtetë. Roboti më i madh ishte më pak i lëvizshëm dhe, siç pritej, më pak eficient në energji. Ai kishte nevojë për një motor më të fuqishëm, por ai doli të ishte më stabil në rrjedhën e ujit.
Gjithsej, lëvizja e notit u përmirësua mjaft mirë dhe të tre robotët arritën të vazhdonin të notonin edhe pas një ndërprerjeje të GPS-it.
I njëjti qasje mund të aplikohet potencialisht në robotë të tjerë, jo vetëm ata të krijuar për eksplorimin nënujor. Sfida e madhe tjetër për tu zgjidhur është të sigurohet që ata të jenë të barabartë në eficiencën e energjisë në madhësi të ndryshme.
Burimi: Universiteti i Nju Jorkut.
Burimi: newatlas.com