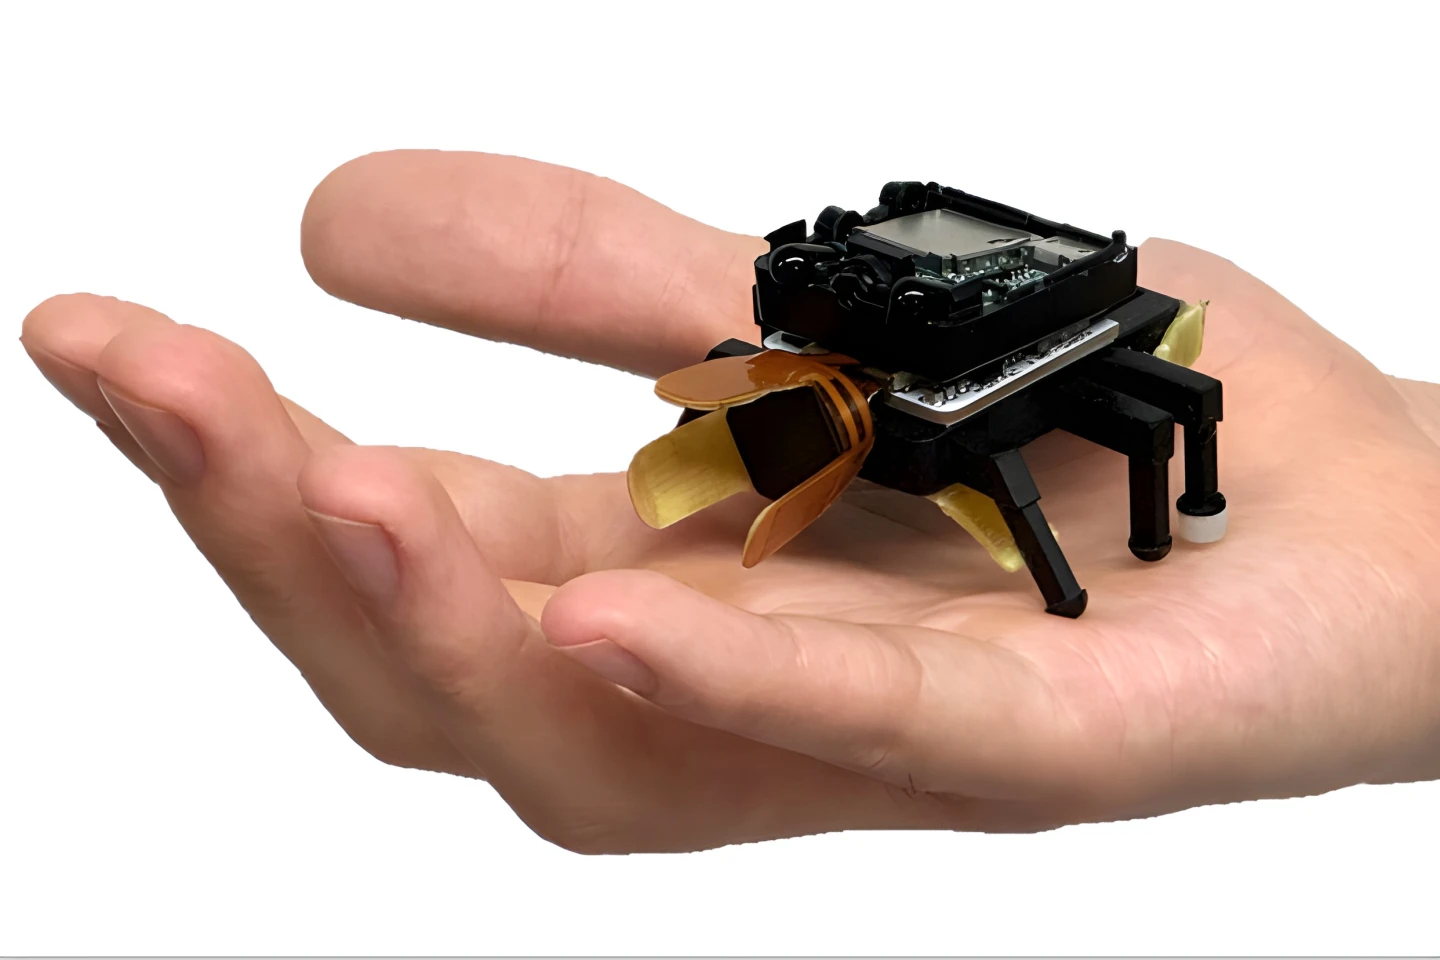
Një grup shkencëtarësh nga Instituti i Avancuar Shkencor i Koreës (KAIST) ka zhvilluar një robot të ri, të quajtur BeetleBot, dhe pamja e tij nuk është asgjë krahasuar me funksionalitetin e tij.
Për të krijuar BeetleBot, hulumtuesit morën frymëzim nga një specie e vërtetë insekti, Mecynorrhina torquata, një nga insektet më të mëdha në botë, e origjinarë në Republikën Demokratike të Kongos, Kamerun dhe Ugandë. Shkencëtarët studiuatuan vendosjen e muskujve dhe nyjeve të këmbëve të këtij insekti, si dhe mënyrën se si këto struktura funksionojnë gjatë lëvizjes. Më pas, ata aplikuan këto parime në robotin e tyre.
Muskujt artificialë të BeetleBot janë printuar 3D nga një elastomer kristal i lyer (LCE). Kjo material është veçanërisht i rëndësishëm sepse mund të kontraktohet dhe të shkurtet deri në 45% kur ngrohet, dhe më pas kthehet në formën e tij origjinale ndërsa ftohet. Kjo është mënyra se si arrihet lëvizja natyrore, e ngjashme me muskujt, e robotit.
Mekanizmi i ngrohtës është mjaft interesant, sepse muskujt e LCE duhet të arrijnë një temperaturë prej 110 °C (230 °F) për të kontraktohet. Pra, nga vjen ky nxehtësi? Ai gjenerohet duke kaluar një rryma elektrike përmes fijeve të integruara në muskuj. Pavarësisht se vetëm muskujt duhet të ngrohen, dhe jo i gjithë roboti, një mekanizëm i tillë kërkon një sasi të konsiderueshme energjie për të gjeneruar atë nxehtësi. Aktualisht, kjo është një nga sfidat më të mëdha të projektit.
Sigurisht, BeetleBot ka nevojë edhe për një operator njerëzor për të qenë i kontrollueshëm. Për të mundësuar këtë, hulumtuesit kanë zhvilluar një sensor fleksibel që mund të vendoset në gisht. Kur gishti lëviz ose lendohet, ai e zgjeron sensorin, i cili, në vend të kësaj, ndryshon rezistencën elektrike. Sistemi i kontrollit është mjaft i thjeshtë dhe ka vetëm katër komanda: përparme, majtas, djathtas dhe kapje e një objekti.
Mekanizmi i kapjes është gjithashtu mjaft interesant.
Ai është frymëzuar nga maksilat e bubujve, pjesët e gojës që përdorin insektet për të kapur dhe mbajtur prey. Gripi i BeetleBot ka të njëjtët muskuj artificialë LCE si këmbët e tij, por edhe një sensor presioni. Kur muskujt kontraktohen, gripi mbyllet rreth objektit, ndërsa sensorët ndihmojnë për të përcaktuar presionin e ushtruar. Roboti është gjithashtu i pajisur me një kamerë që mundëson një feedback bidireksional, për të cilin hulumtuesit janë veçanërisht krenarë.
Prof. Inho Kim, autori kryesor i studimit dhe profesor në Universitetin e Sungkyunkwan, shpjegon: “Një karakteristikë kryesore e këtij punimi është kyçja e dyanshme, e cila lidh informacionin që robotit i duhet me veprimin e radhës të përdoruesit.”
Me fjalë të tjera, roboti dhe operatori shkëmbejnë vazhdimisht informacion. Roboti dërgon informacionin vizual nga kamera drejt njeriut në kohë reale, njeriu përgjigjet me një gjest të caktuar, roboti e ndjek urdhërin dhe dërgon një përgjigje të menjëhershme.
Gjatë testeve laboratorike, BeetleBot ishte në gjendje të bënte kthesa, të arriste te një objekt, ta kapte dhe ta transportonte në një vend tjetër. Në të ardhmen, ekipi i kërkimit synon të përmirësojë shpejtësinë e reagimit dhe eficiencën energjetike të robotit, dhe në fund të zhvillojë BeetleBot në një robot plotësisht të butë, për ta bërë atë të përshtatshëm për mjedise të ndryshme.
Burimi: KAIST
Burimi: newatlas.com