Ne tashmë kemi parë robotë që mund të notojnë si peshq, të ngjitin në mure si geco dhe të kapin objekte si elefantët. Tani, inxhinierët në Universitetin e Uashingtonit po ndërtojnë një robot të ri, i frymëzuar nga… pulëci.
Pse pulëci, nga të gjitha insektet? Për shkak të mënyrës se si kërcen.
Shumë insekte fluturuese duhet të shpenzojnë vazhdimisht energji për të qëndruar në ajër. Pulëcat nuk. Përkundrazi, ato ruajnë energji dhe e lironë në një kërcim të fuqishëm që mund të jetë deri në 50 herë më i lartë se trupi i tyre. Kjo është një mënyrë shumë e eficientë për të u lëvizur, dhe eficienca e energjisë ka shumë rëndësi në robotikë.
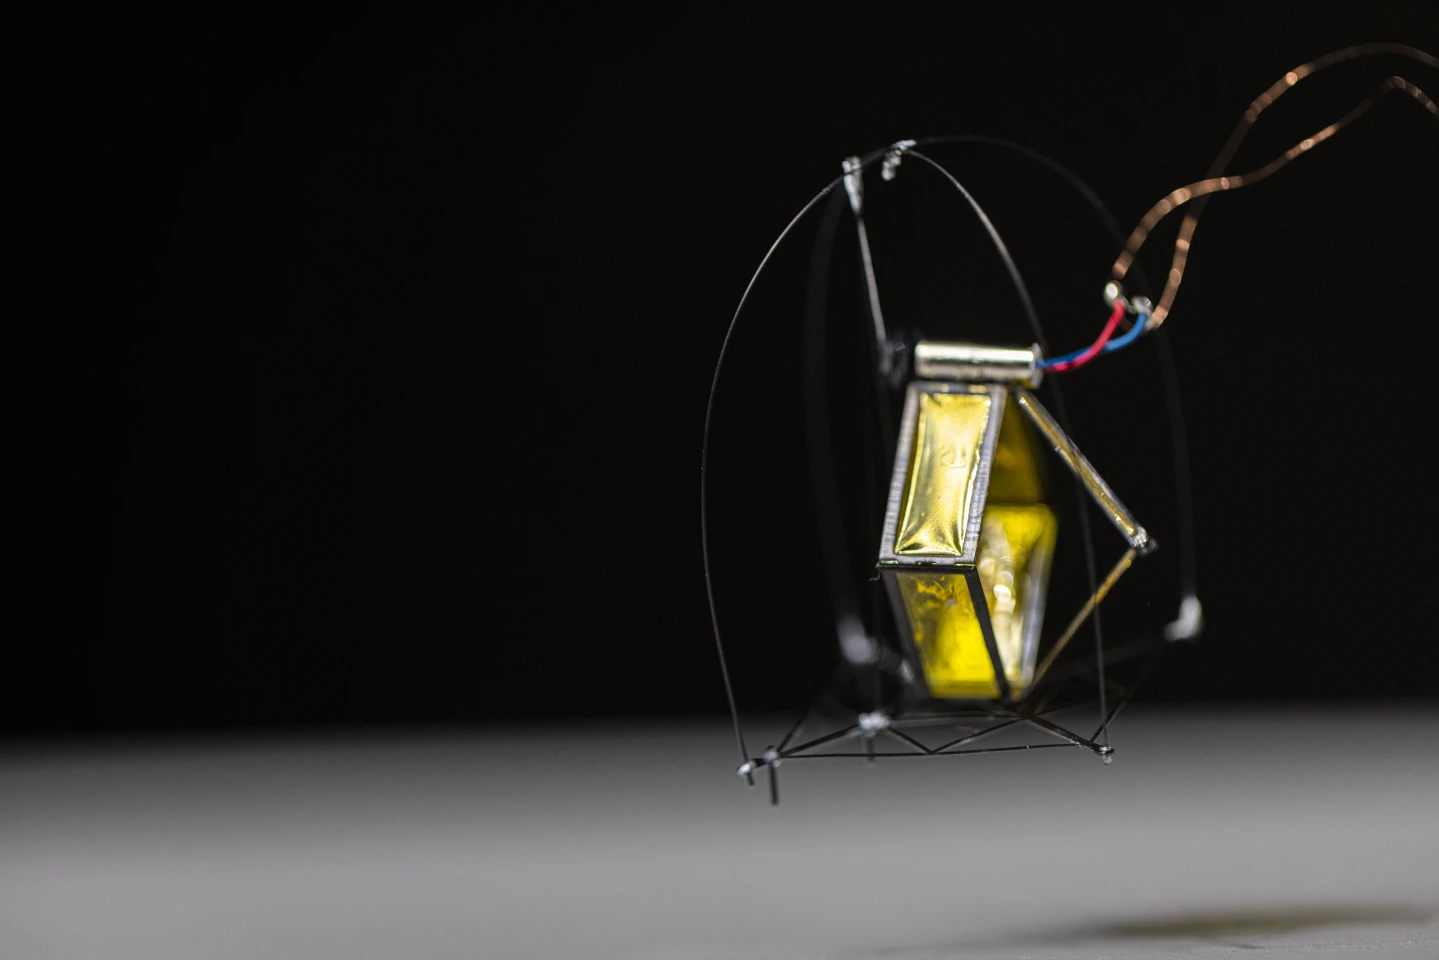
Kërkuesit e quanë projektin e tyre të ri “DirectHop”, i cili zbulon idenë kryesore: është një robot që kërcen. Ai përshtatet në palmën e dorës, peshon vetëm 1 gram, ka një motor elektrik të vogël, tre këmbë të thërrëna dhe një kafaz mbrojtës. Për të vendosur të gjitha këto në një trup kaq të vogël duket komplekse, por kjo nuk ishte as pjesa më e vështirë. Sfida e vërtetë ishte të kuptohej se si të kontrollohej lartësia dhe distanca e kërcimeve të robotit.
Shumë robotë kërcyes ekzistues përdorin një mekanizëm me sinkronizim, i cili ka një problem “të gjithë ose asgjë”: ata janë krijuar për të lëshuar një sasi të fiksuar energjie, duke bërë që lartësia dhe distanca e çdo kërcime të jenë shumë të vështira për t’u rregulluar.
“DirectHop” përdor një qasje të ndryshme. Duke ndryshuar rrymen elektrike që shkon në motorin e tij, kërkuesit mund të kontrollojnë me saktësi sa energji shkon në çdo kërcim. “DirectHop” është në gjendje të kërcenë më lart se një shkallë standarde, e cila është mjaft e mbresëlënëse për një robot të kësaj madhësie. Por ajo që është edhe më e vështirë për të arritur është e kundërta: të bëhet kërcime shumë të vogla dhe të kontrolluara. Mekanizmi i ri mund të përballojë edhe këto.
Pjesa interesante është se roboti nuk kërcen duke u shtyrë me këmbët, siç bëjnë insektet ose gërreset. Përkundrazi, motori e tërheq robotin lart, me një rrotë dhe dy shirita që ndihmojnë për të lançuar atë.
Pasi problemi i kërcimit u zgjidhi, sfida e radhës ishte ulja. Siç mund të imagjinoni, roboti nuk gjithmonë ulët në këmbët e tij. Atëherë motori ndihmon përsëri. Ai zhvendos qendrën e rëndësisë së robotit, duke e bërë atë të lëvizë derisa të rrotullohet dhe të kthehet në këmbë.
<پ>Kafazi mbrojtës ndihmon gjithashtu në uljet e papritura. Ai është i bërë nga shirita fleksibël të fibrave të karbonit me diametër 0.25 mm. Mund të mos duket menjëherë, por forma e tij e lakuar është frymëzuar nga qendrat e ujit, të cilat mund të rrotullohen lehtësisht dhe të vendosen në këmbë.
Prototipi aktual ka shumë kufizime. Ai nuk ka bateri të vetën dhe merr energji përmes kabllove. Ai nuk ka as sensorë për të zbuluar sa lart duhet të kërcenë ose për të përcaktuar orientimin e tij, prandaj ai varet plotësisht nga operatorët njerëzorë.
Ekipi i kërkimit po punon tashmë në përmirësime, duke përfshirë qeliza solare dhe një bateri, këmbë tërhese për të rregulluar këndin e kërcimit dhe për të minimizuar uljet e këqija, si dhe një kamerë dhe elektronikë për navigim. Qëllimi i fundëm është të krijojë një robot eksplorues të pavarur.
Në të ardhmen, kërkuesit vlerësojnë se çdo robot mund të kushtojë rreth 10 dollarëve. Përkundër dërgimit të një roboti të shtrenjtë për të kryer një detyrë, një grup i vogël robotësh më të lirë që kërcenë mund të monitorojnë ujin dhe tokën, të inspektojnë rafineritë e naftës dhe të eksplorojnë vende të tjera që janë të vështira për t’u arritur.
Ju mund ta shihni “DirectHop” në veprim këtu .
Burimi: Universiteti i Uashingtonit
Burimi: newatlas.com