Eksplorimi i botës nënujore kërkon robotë që të lëvizin në mënyrë natyrore, si peshqit, dhe, idealisht, të integrohen sa më shumë. Një grup hulumtuesish në Universitetin e North Carolina State po punojnë pikërisht në këtë drejtim.
Disa vjet më parë, e njëjta ekip krijoi një robot akuatik të frymëzuar nga një ray manta. Ai mund të notonte me një shpejtësi mbresëlënëse, por kishte një problem të rëndësishëm: mungesa e lëvizshmërisë tridimensionale. Lëvizja përpara është një gjë, por lëvizja lart e poshtë, ndryshimi i drejtimit dhe rotacioni në vend janë një sfidë krejtësisht e ndryshme. Shumë robotë nënujorë kanë të njëjtën kufizim, kështu që hulumtuesit vendosën të zgjidhnin këtë problem.
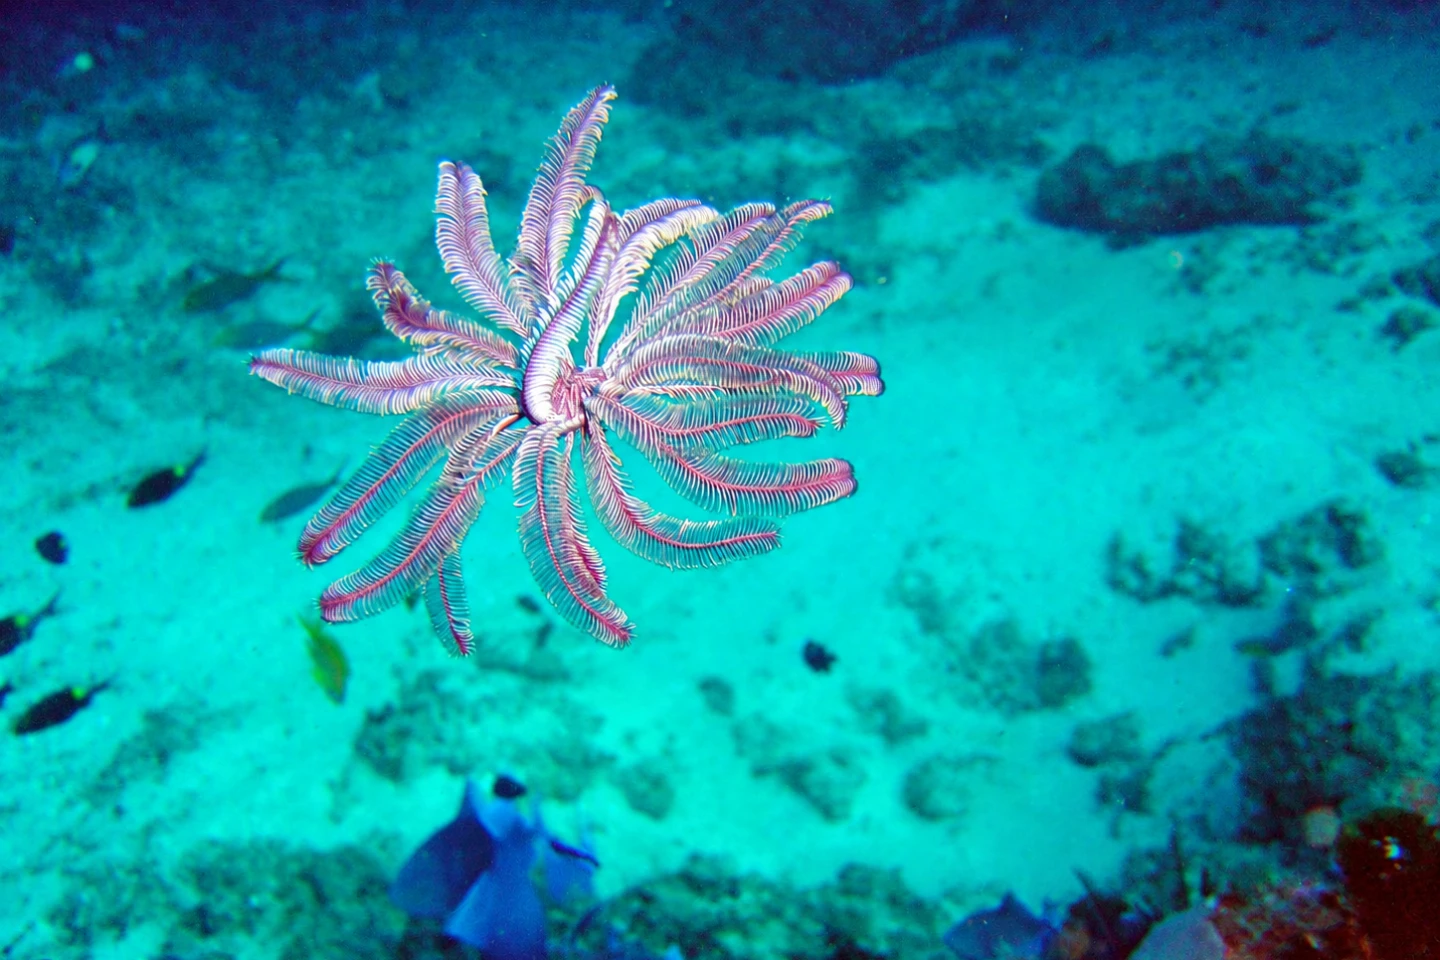
Për këtë risi të fundit, ata morën frymëzim nga “ylli i penelave”. Këto krijesa marine kanë shumë nyje fleksibël që i ndihmojnë të lëvizin në drejtime të ndryshme. Duke i vëzhguar, lëvizjet e tyre duken pothuajse pa sforco. Por riprodhimi i këtyre lëvizjeve në robotë është shumë i vështirë. Zakonisht, kjo do të kërkonte sisteme kontrolli komplekse dhe aktuatore shtesë – komponentë robotike që prodhojnë lëvizje.
Por roboti i ri mund të manovrojë në tri dimensione duke përdorur disa nyje elastike dhe vetëm dy aktuatore. Dhe pikërisht kjo e bën atë inovativ.
“Zakonisht, do të ishin nevojshëm të paktën gjashtë aktuatore për të arritur këtë. Por, fal dizajnit të tij strukturore, ne arrijmë këtë gamë lëvizjesh me vetëm dy aktuatore në robotin e “yllit të penelave”, shpjegon Jie Yin, autoretja kryesore e një artikulli mbi studimin. “Ky është një shembull i përdorimit të inteligjencës mekanike për të krijuar një dizajn më eficient.”
Pra, se çfarë nënkuptohet pikërisht “inteligjenca mekanike”?
Në këtë rast, ajo referohet në dizajnimin e një roboti me më shumë funksionalitet pa shtuar më shumë kompleksitet. Në vend që të caktohet një motor ose mekanizëm kontrolli të veçantë për çdo lëvizje, hulumtuesit shfrytëzojnë strukturën fizike të robotit. Dizajni i tij kryen pjesë të punës, duke lejuar robotin të lëvizë në tre mënyra të ndryshme.
E para është “mënyra e meduzës”.
Meduzat lëvizen në ujë duke kontraktuar dhe relaksuar trupin, e cila i bën të ngrihen dhe të zbresin. Roboti i “yllit të penelave” përdor të njëjtin princip. Kur aktivizohen të dy aktuatorët, nyjet e tij “si penelave” snapojnë poshtë dhe e nxitin robotin lart. Këto nyje janë monostabile, që do të thotë se ato kthehen natyrshëm në formën e tyre origjinale pas përkuljes. Ndërsa nyjet rikuperohen, roboti mund të zbresë. Ripetimi i kësaj lëvizjeje më shpejt e bën robotin të notojë në ujë, ndërsa ngadalësimi i saj i lejon të qëndrojë në vend.
Më pas është “mënyra e peshkut”. Këtu, aktivizohet vetëm një aktuator, duke krijuar një lëvizje asimetrike që e nxit robotin përpara ose prapa. Ky princip është i ngjashëm me atë që një peshk përdor me gërbilat dhe bishtin e tij për të notuar.
Së fundi, ekziston mënyra e rotorit. Duke alternuar dy inputet e aktuatoreve, roboti mund të rrotullohet rreth aksit të tij, duke ndryshuar lehtësisht orientimin.
Ky është një shembull i inteligjencës mekanike në veprim. Disa herë, për të ndërtuar një makinë më të aftë, nuk mjafton të shtosh më shumë elektronikë; është e rëndësishme që dizajni vetë të jetë më i zgjuar.
Kërkuesit shpresojnë se roboti mund të hapë mundësi të reja për eksplorimin nënujor dhe se ai mund të përdoret për një sërë aplikimesh: që nga transportimi i kamerave dhe ngritja e objekteve, deri te puna në bashkëpunim me robotë të tjerë në ujë.
Burimi: Universiteti i North Carolina.
Burimi: newatlas.com